功能描述
本节主要介绍 UART 模块的功能与操作原理。
UART 串行协议
由于 UART 与通信对端之间的串行通信是异步的,因此需要在数据流中添加额外的同步位(起始位和停止位)来指示有效数据的开始和结束。这种由起始位、数据位和停止位组成的串行数据封装结构通常被称为字符帧,如下图所示。
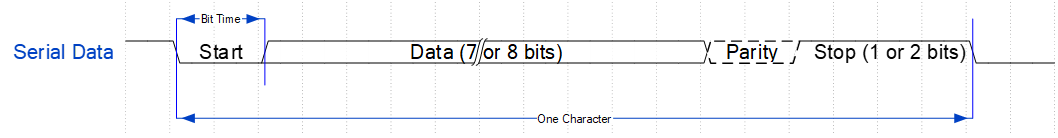
串行数据格式
为了提供基础的接收数据检错能力,还可以在字符帧中添加一个可选的奇偶校验位。该位出现在字符结构中的最后一个数据位之后、停止位之前。
UART 串行字符帧的具体特性由 UART 线控制寄存器 (Line Control Register, LCR) 统一配置。标准的数据传输顺序如下:
起始位:指示通信开始。
数据位:紧随起始位之后发送(可配置为 7 位或 8 位),并始终从最低有效位 (LSB) 开始传输。
校验位 (可选):紧接数据位之后,支持奇校验、偶校验或粘滞校验 (Sticky parity)。
停止位:指示该帧结束,可配置为 1 位或 2 位。
波特率计算
Tx 路径和 Rx 路径的波特率计算遵循以下公式:
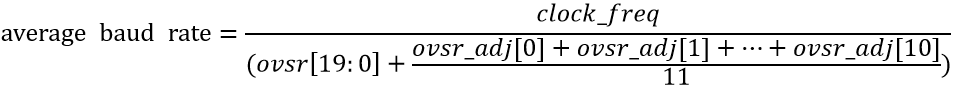
Tx 和 Rx 路径均支持分数波特率生成器。参数 ovsr[19:0] 和 ovsr_adj[10:0] 需根据模块时钟频率和目标波特率进行配置。这两个参数的具体计算过程如下图所示(其中 f 表示模块时钟频率):

为了确保通信的正确性,总波特率误差必须小于 3%。总波特率误差 ∆E 由以下三部分组成:
∆E = E1 + E2 + E3
其中
E1:发送端设备实际波特率与预期通信波特率之间的误差。
E2:接收模块时钟的频率漂移。
E3:接收设备波特率的计算误差(即 ovsr[19:0] 计算值与实际波特率之间的误差)。
对于接收端设备,可以通过监控 Rx 数据的波特率来降低 E1 和 E2,并通过使用分数波特率生成器来降低 E3。
在时钟源的选择上,建议遵循以下原则:
选择 XTAL 40MHz 时钟的 Rx 路径:如果 E1 和 E2 的最大总和较小 (< 2%)。此时支持更高的波特率传输。
选择 OSC 2MHz 时钟的 Rx 路径:如果 E1 和 E2 的最大总和较大 (2% ~ 4%)。虽然支持的最高波特率受限,但可以利用 OSC 时钟 (±3%) 实现系统的低功耗设计。
下表列出了 Tx 和 Rx 路径支持的常用波特率。对于采用 OSC 2 MHz 时钟的 Rx 路径,要求 E3 < 3%。考虑到在使能 Rx 波特率监控功能时会禁用分数部分(导致最大波特率计算偏差为 0.5),因此:
ovsr[19:0] 的最小值为:0.5 / 3% ≈ 16
最大支持波特率为:2MHz / 16 = 125,000 bps
项目 |
Tx/Rx 路径(高速模式) |
Rx 路径(低功耗模式) |
|---|---|---|
时钟选择 |
XTAL 40MHz |
OSC 2MHz (±3%) |
支持的波特率 (bps) |
110, 300, 600, 1200, 2400, 4800, 9600, 14400, 19200, 28800, 38400, 57600, 76800, 115200, 128000, 153600, 230400, 380400, 460800, 500000, 921600, 1000000, 1382400, 1444400, 1500000, 1843200, 2000000, 2100000, 2764800, 3000000, 3250000, 3692300, 3750000, 4000000, 6000000, 8000000 |
110, 300, 600, 1200, 2400, 4800, 9600, 14400, 19200, 28800, 38400, 57600, 76800, 115200 |
下表列出了模块时钟为 XTAL 40MHz 时不同波特率的误差率,最大误差率不超过 0.5%。
时钟 |
理论波特率 |
实际波特率 |
误差率 (%) |
|---|---|---|---|
XTAL 40MHz |
110 |
110 |
0 |
XTAL 40MHz |
300 |
300 |
0 |
XTAL 40MHz |
600 |
600 |
0 |
XTAL 40MHz |
1200 |
1200 |
0 |
XTAL 40MHz |
2400 |
2400 |
0 |
XTAL 40MHz |
4800 |
4800 |
0 |
XTAL 40MHz |
9600 |
9600 |
0 |
XTAL 40MHz |
14400 |
14400 |
0 |
XTAL 40MHz |
19200 |
19200 |
0 |
XTAL 40MHz |
28800 |
28800 |
0 |
XTAL 40MHz |
38400 |
38399 |
-0.0026 |
XTAL 40MHz |
57600 |
57604 |
0.0069 |
XTAL 40MHz |
76800 |
76805 |
0.0065 |
XTAL 40MHz |
115200 |
115207 |
0.0061 |
XTAL 40MHz |
128000 |
128000 |
0 |
XTAL 40MHz |
153600 |
153610 |
0.0065 |
XTAL 40MHz |
230400 |
230415 |
0.0065 |
XTAL 40MHz |
380400 |
380228 |
-0.0452 |
XTAL 40MHz |
460800 |
460829 |
0.0063 |
XTAL 40MHz |
500000 |
500000 |
0 |
XTAL 40MHz |
921600 |
921659 |
0.0064 |
XTAL 40MHz |
1000000 |
1000000 |
0 |
XTAL 40MHz |
1382400 |
1384083 |
0.1217 |
XTAL 40MHz |
1444400 |
1444043 |
-0.0247 |
XTAL 40MHz |
1500000 |
1498127 |
-0.1249 |
XTAL 40MHz |
1843200 |
1843318 |
0.0064 |
XTAL 40MHz |
2000000 |
2000000 |
0 |
XTAL 40MHz |
2100000 |
2105263 |
0.2506 |
XTAL 40MHz |
2764800 |
2758621 |
-0.2235 |
XTAL 40MHz |
3000000 |
3007519 |
0.2506 |
XTAL 40MHz |
3250000 |
3252033 |
0.0626 |
XTAL 40MHz |
3692300 |
3703704 |
0.3089 |
XTAL 40MHz |
3750000 |
3738318 |
-0.3115 |
XTAL 40MHz |
4000000 |
4000000 |
0 |
XTAL 40MHz |
6000000 |
5970149 |
-0.4975 |
XTAL 40MHz |
8000000 |
备注
误差率的计算保留四位小数。
IrDA SIR 协议
红外数据协会 (Infrared Data Association, IrDA) 的串行红外 (Serial Infrared, SIR) 模式支持以红外光为传输媒介,与远程设备进行双向数据通信。IrDA 1.0 SIR 规范定义的最大波特率为 115.2 kbps。
其数据格式与标准 UART 数据格式相似。每个数据字符采用串行传输,以 1 个起始位开始,随后跟随 7 或 8 个数据位,并以 1 或 2 个停止位结束。IrDA 模式不支持奇偶校验;若尝试通过线控制寄存器 (LCR) 使能奇偶校验,将导致错误的校验位被插入到串行数据流中。配置 UART 支持 IrDA 后,通过将杂项控制寄存器 (MISCR) 的第 0 位置 1 即可使能 IrDA 模式。
在 IrDA SIR 格式中,发送单次红外脉冲表示逻辑 0,无脉冲输出表示逻辑 1。因此,每个新字符的传输均以代表起始位的红外脉冲开始。然而,接收数据在逻辑上与发送数据反相。这是因为红外脉冲会导通 IrDA 接收器中光敏三极管的基极,从而将其输出拉低。此反相输出随后被送入 UART 接收 (Rx) 端口,以恢复正确的 UART 信号极性。此外,通过配置 MISCR 寄存器的第 19 位和第 20 位,可以反转 IrDA 的输入与输出逻辑电平。每个红外脉冲的持续时间标称值为标准串行位时间的 3/16。通过配置 SIR_TX_PWC0 寄存器,软件可动态调整 IrDA 发送 (Tx) 的脉冲宽度。下图对比了 IrDA SIR 数据格式与标准 UART 格式的时序关系。
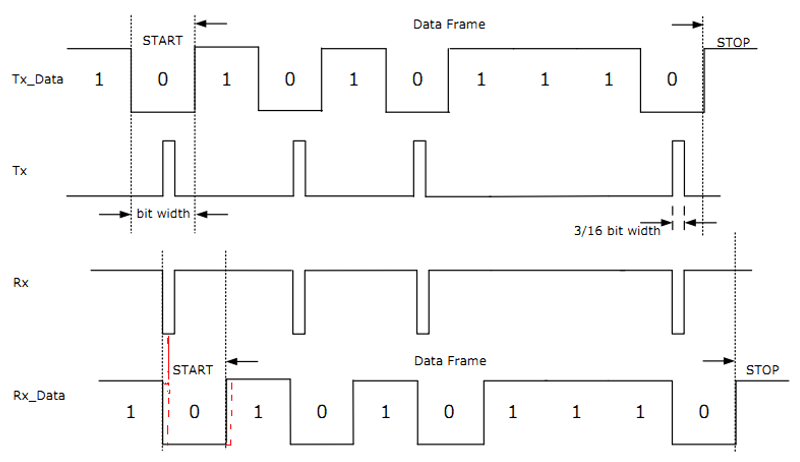
IrDA 信号与 UART 信号的关系
下表列出了本芯片所支持的 SIR 模式下,各信号速率的脉冲持续时间技术规范,其最高传输速率为 115.2 kbps。
信号速率 |
调制方式 |
速率容限 (%) |
最小脉冲持续时间 |
典型脉冲持续时间 |
最大脉冲持续时间 |
|---|---|---|---|---|---|
2.4 kbps |
RZI |
±0.87 |
1.41 us |
78.13 us |
88.85 us |
9.6 kbps |
RZI |
±0.87 |
1.41 us |
19.53 us |
22.13 us |
19.2 kbps |
RZI |
±0.87 |
1.41 us |
9.77 us |
11.07 us |
38.4 kbps |
RZI |
±0.87 |
1.41 us |
4.88 us |
5.96 us |
57.6 kbps |
RZI |
±0.87 |
1.41 us |
3.26 us |
4.34 us |
115.2 kbps |
RZI |
±0.87 |
1.41 us |
1.63 us |
2.23 us |
中断
UART 支持独立中断和组合中断请求,两者均可被屏蔽。组合中断请求是所有未屏蔽的 UART 中断进行逻辑或运算的结果。系统设计者可以选择将独立中断请求或仅将组合中断请求路由到中断控制器。UART 中断的具体描述如下:
接收数据可用中断 (ERBFI) - 当达到 Rx FIFO 触发级别或 Rx FIFO 满时置位。Rx FIFO 触发级别可通过软件在 FIFO 控制寄存器(FCR,Bit [7:6])中配置,用于定义产生中断的接收 FIFO 数据量阈值。当 Rx FIFO 中的条目数减少到触发级别以下时,此中断由硬件自动清除。当此中断发生时,线路状态寄存器(LSR,Bit 8)中的 RXFIFO_INT 位将被置位。
发送器 FIFO 空中断 (ETBEI) - 当 Tx FIFO 为空时置位。当数据写入 Tx FIFO 缓冲区时,此中断由硬件清除。当此中断发生时,线路状态寄存器(LSR,Bit 5)中的 TX_EMPTY 位将被置位。
接收器线路状态中断 (ELSI) - 当在 Rx 线路上检测到溢出、奇偶校验错误、帧错误或中断 (Break) 条件时置位。此中断将保持置位状态,直到用户在中断清除寄存器 (ICR) 中置位接收器线路状态中断清除标志 (RLSICF)。当在 Rx 线路上检测到溢出、奇偶校验错误、帧错误或中断条件时,OVR_ERR(LSR,Bit 1)、PAR_ERR(LSR,Bit 2)、FRM_ERR(LSR,Bit 3)和 BREAK_INT(LSR,Bit 4)位将分别置位。当上述任一事件发生时,RXFIFO_ERR(LSR,Bit 7)位也将被置位。向 RLSICF 写入
1也会同步清除 RXFIFO_ERR 状态。调制解调器状态中断 (EDSSI) - 当使能硬件自动流控功能,且在 CTS 信号线上检测到下降沿时置位。此中断将保持置位状态,直到用户在 ICR 中置位调制解调器中断清除标志 (MICF)。当此中断发生时,MODEM_INT(LSR,Bit 11)将被置位。
Rx 路径监控完成中断 (EMDI) - 当使能 Rx 路径监控功能且监控过程结束时置位。此中断将保持置位状态,直到用户在 ICR 中置位监控完成中断清除标志 (MDICF) 位。当此中断发生时,MONITOR_DONE_INT(LSR,Bit 10)将被置位。
Rx 超时中断 (ETOI) - 当 Rx FIFO 中至少存在一个字符时,且在设定时间超时前,没有任何字符被写入或读出 Rx FIFO 时置位。此中断将保持置位状态,直到用户在 ICR 中置位超时中断清除标志 (TOICF)。当此中断发生时,TIMEOUT_INT(LSR,Bit 9)将被置位。
Rx FIFO 空超时中断 (ERETI) - 当 Rx FIFO 持续保持空状态直至设定的时间超时后置位。此中断将保持置位状态,直到用户在 ICR 中置位 Rx FIFO 空超时中断清除标志 (RETICF)。当此中断发生时,RE_TIMEOUT_INT 位(LSR,Bit 13)将被置位。
Rx 噪声检测中断 (ERXNDI) - 当 Rx 去抖动器 (Debouncer) 检测到噪声时置位。此中断将保持置位状态,直到用户在 ICR 中置位 Rx 噪声检测中断清除标志 (RXNDICF)。当此中断发生时,RXND_INT(LSR,Bit 12)位将被置位。
支持 Rx 超时中断 (ETOI),时间可以在 Rx 路径控制寄存器(RX_PATH_CTRL,Bit[31:16])中设置。
不支持 Rx FIFO 空超时中断 (ERETI)。
支持 Rx 超时中断 (ETOI),时间可以在 Rx 路径控制寄存器(RX_PATH_CTRL,Bit[31:16])中设置。
不支持 Rx FIFO 空超时中断 (ERETI)。
支持 Rx 超时中断 (ETOI),时间可以在 Rx 路径控制寄存器(RX_PATH_CTRL,Bit[31:16])中设置。
不支持 Rx FIFO 空超时中断 (ERETI)。
支持 Rx 超时中断 (ETOI),时间可以在 Rx 路径控制寄存器(RX_PATH_CTRL,Bit[31:16])中设置。
不支持 Rx FIFO 空超时中断 (ERETI)。
支持 Rx 超时中断 (ETOI),时间可以在 Rx 路径控制寄存器(RX_PATH_CTRL,Bit[31:16])中设置。
不支持 Rx FIFO 空超时中断 (ERETI)。
支持 Rx 超时中断 (ETOI),时间可以在 Rx 路径控制寄存器(RX_PATH_CTRL,Bit[31:16])中设置。
不支持 Rx FIFO 空超时中断 (ERETI)。
支持 Rx 超时中断 (ETOI),时间可以在 Rx 路径控制寄存器(RX_PATH_CTRL,Bit[31:16])中设置。
支持 Rx FIFO 空超时中断 (ERETI),时间可以在 Rx FIFO 空中断超时阈值寄存器(TH_RETI,Bit[27:0])中设置。
支持 Rx 超时中断 (ETOI),时间可以在 Rx 超时阈值寄存器(RXTO_THRS,Bit[27:0])中设置。
支持 Rx FIFO 空超时中断 (ERETI),时间可以在 Rx 超时阈值寄存器(RXTO_THRS,Bit[27:0])中设置。
自动流控
通过 nCTS 输入和 nRTS 输出,可以控制两台设备之间的串行 UART 数据流。下图显示了如何在自动流控模式下连接这两台设备:
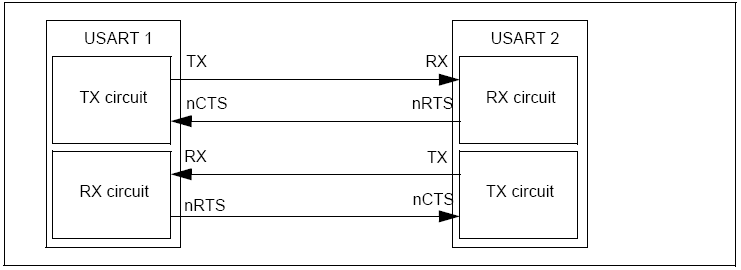
当使能自动流控模式时,如果在 Tx 空闲状态下对端将 nCTS 置为无效 (de-asserted),则不会发生传输;如果在传输过程中对端将 nCTS 置为无效,则发送器会在当前传输完成后才停止发送。当 Rx FIFO 接近满载时,nRTS 信号会被置为无效,以通知对端设备在当前字符传输结束时停止发送。
UART 可配置为工作在硬件数据流控模式下,该模式由自动 RTS 和自动 CTS 两部分组成。通过置位调制解调器控制寄存器(MCR,bit5)中的 AFE 位,即可使能自动流控功能。自动 RTS 和自动 CTS 的说明如下:
自动 RTS (Auto RTS)
当满足以下所有条件时,自动 RTS 将被激活:
已使能自动流控(MCR[5] 置 1)
已使能 RTS 输出(MCR[1] 置 1)
已使能 FIFO(FCR[0] 置 1)
当自动 RTS 使能(激活)时,一旦接收 FIFO 数据量达到触发阈值 (Rx_FIFO_Trigger_Level),RTS 信号将被自动强制切换为非激活状态(高电平)。
可选的接收 FIFO 阈值包括:1、1/4、1/2 以及 满值减 2。由于在 RTS 变为非激活状态后,对端仍可能向本端 UART 多发送一个字符(这是因为对端 UART 的发送模块在识别到 RTS 取消激活之前,数据已进入发送阶段,详见 Auto RTS 时序),因此将阈值设置为 满值减 2 可以充分利用 FIFO,并保留一个字符的安全缓冲空间。
当通过读取接收缓冲寄存器 (RBR_OR_THR) 使 Rx FIFO 完全为空时,RTS 信号将再次变为激活状态(低电平),以通知对端 UART 继续发送数据。
当通过读取接收缓冲寄存器 (RBR_OR_THR) 使 Rx FIFO 完全为空时,RTS 信号将再次变为激活状态(低电平),以通知对端 UART 继续发送数据。
当通过读取接收缓冲寄存器 (RBR_OR_THR) 使 Rx FIFO 完全为空时,RTS 信号将再次变为激活状态(低电平),以通知对端 UART 继续发送数据。
当通过读取接收缓冲寄存器 (RBR_OR_THR) 使 Rx FIFO 完全为空时,RTS 信号将再次变为激活状态(低电平),以通知对端 UART 继续发送数据。
当通过读取接收缓冲寄存器 (RBR_OR_THR) 使 Rx FIFO 完全为空时,RTS 信号将再次变为激活状态(低电平),以通知对端 UART 继续发送数据。
当通过读取接收缓冲寄存器 (RBR_OR_THR) 使 Rx FIFO 完全为空时,RTS 信号将再次变为激活状态(低电平),以通知对端 UART 继续发送数据。
一旦 Rx FIFO 中的数据量降至 (Rx_FIFO_Trigger_Level - 2) 以下(通过读取接收缓冲寄存器 RBR_OR_THR 完成),RTS 信号将再次变为激活状态(低电平),以通知对端 UART 继续发送数据。
一旦 Rx FIFO 中的数据量降至 (Rx_FIFO_Trigger_Level - 2) 以下(通过读取接收缓冲寄存器 RBR_OR_THR 完成),RTS 信号将再次变为激活状态(低电平),以通知对端 UART 继续发送数据。
备注
即使已选择其他所有选项并正确设置了 MCR 的相关位,如果通过 FCR[0] 禁用了 FIFO,自动流控功能也会随之失效。当自动 RTS 未实现或被禁用时,RTS 信号仅由 MCR[1] 控制。
下图显示了自动 RTS 操作的时序图:

Auto RTS 时序
自动 CTS (Auto CTS)
当满足以下所有条件时,自动 CTS 将被激活:
已使能自动流控(MCR[5] 置 1)
已使能 FIFO(FCR[0] 置 1)
已禁用 SIR 模式(MISCR[0] 清 0)
当自动 CTS 使能(激活)时,一旦 CTS 输入信号变为非激活状态(高电平),UART 发送器将被自动禁用。这可以防止接收设备(如对端 UART)的 FIFO 发生溢出。如果在发送最后一个停止位过半之前 CTS 输入信号未被禁用,则发送器在被禁用前会额外发送一个字符。当发送器被禁用时,系统仍可向发送器 FIFO 中写入数据,这可能会导致溢出。
通过读取 UART 线路状态寄存器 (LSR) 来检查发送 FIFO 是否已满 (LSR[6] = 0)。
当使用“FIFO 满”状态指示时,软件可以在每次向发送 FIFO 写入数据前轮询该状态。当 CTS 输入信号再次变为激活状态(低电平)时,传输将自动恢复。
备注
即使已使能了所有其他功能,如果通过 FCR[0] 禁用了 FIFO,自动流控也会随之失效。当自动 CTS 未实现或被禁用时,发送器将不受 CTS 信号状态的影响。
下图显示了自动 CTS 操作的时序图:

Auto CTS 时序
备注
受限于 SoC 引脚数量,并非所有的 UART 接口都支持 RTS/CTS 引脚。具体细节请参考相应芯片的数据手册。未引出 RTS/CTS 的串口无法使用其流控功能。
DMA 流控
对于 UART Tx,始终由 GDMA 作为 DMA 流控制器;而对于 UART Rx,GDMA 或 UART 均可作为 DMA 流控制器。注意:本节仅说明 Rx DMA 模式。
GDMA 作为 DMA 流控制器
当 GDMA 作为 DMA 流控制器时(如下图所示),需要在数据块传输开始前设置期望的块长度,并在 Rx 接收长度等于该块长度时终止传输。当 Rx FIFO 中的数据量大于或等于突发大小 (Burst Size) 时,rx_dma_req 信号被置为有效;当 Rx FIFO 不为空时,rx_dma_single 信号被置为有效。在当前事务中最后一个 AHB 传输(单次或突发)的数据阶段完成后,rx_dma_ack 信号被置为有效。当 GDMA 作为流控制器时,硬件不会对 rx_dma_last 信号进行采样,该信号将被忽略。

GDMA 作为 DMA 流控制器
当 GDMA 作为 DMA 流控制器时(如下图所示),需要在数据块传输开始前设置期望的块长度,并在 Rx 接收长度等于该块长度时终止传输。当 Rx FIFO 中的数据量大于或等于突发大小 (Burst Size) 时,rx_dma_req 信号被置为有效;当 Rx FIFO 不为空时,rx_dma_single 信号被置为有效。在当前事务中最后一个 AHB 传输(单次或突发)的数据阶段完成后,rx_dma_ack 信号被置为有效。当 GDMA 作为流控制器时,硬件不会对 rx_dma_last 信号进行采样,该信号将被忽略。
GDMA 作为 DMA 流控制器
当 GDMA 作为 DMA 流控制器时(如下图所示),需要在数据块传输开始前设置期望的块长度,并在 Rx 接收长度等于该块长度时终止传输。当 Rx FIFO 中的数据量大于或等于突发大小 (Burst Size) 时,rx_dma_req 信号被置为有效;当 Rx FIFO 不为空时,rx_dma_single 信号被置为有效。在当前事务中最后一个 AHB 传输(单次或突发)的数据阶段完成后,rx_dma_ack 信号被置为有效。当 GDMA 作为流控制器时,硬件不会对 rx_dma_last 信号进行采样,该信号将被忽略。
GDMA 作为 DMA 流控制器
当 GDMA 作为 DMA 流控制器时(如下图所示),需要在数据块传输开始前设置期望的块长度,并在 Rx 接收长度等于该块长度时终止传输。当 Rx FIFO 中的数据量大于或等于突发大小 (Burst Size) 时,rx_dma_req 信号被置为有效;当 Rx FIFO 不为空时,rx_dma_single 信号被置为有效。在当前事务中最后一个 AHB 传输(单次或突发)的数据阶段完成后,rx_dma_ack 信号被置为有效。当 GDMA 作为流控制器时,硬件不会对 rx_dma_last 信号进行采样,该信号将被忽略。
GDMA 作为 DMA 流控制器
当 GDMA 作为 DMA 流控制器时(如下图所示),需要在数据块传输开始前设置期望的块长度,并在 Rx 接收长度等于该块长度时终止传输。当 Rx FIFO 中的数据量大于或等于突发大小 (Burst Size) 时,rx_dma_req 信号被置为有效;当 Rx FIFO 不为空时,rx_dma_single 信号被置为有效。在当前事务中最后一个 AHB 传输(单次或突发)的数据阶段完成后,rx_dma_ack 信号被置为有效。当 GDMA 作为流控制器时,硬件不会对 rx_dma_last 信号进行采样,该信号将被忽略。
GDMA 作为 DMA 流控制器
当 GDMA 作为 DMA 流控制器时(如下图所示),需要在数据块传输开始前设置期望的块长度,并在 Rx 接收长度等于该块长度时终止传输。当 Rx FIFO 中的数据量大于或等于突发大小 (Burst Size) 时,rx_dma_req 信号被置为有效;当 Rx FIFO 不为空时,rx_dma_single 信号被置为有效。在当前事务中最后一个 AHB 传输(单次或突发)的数据阶段完成后,rx_dma_ack 信号被置为有效。当 GDMA 作为流控制器时,硬件不会对 rx_dma_last 信号进行采样,该信号将被忽略。
GDMA 作为 DMA 流控制器
当 GDMA 作为 DMA 流控制器时(如下图所示),需要在数据块传输开始前设置期望的块长度,并在 Rx 接收长度等于该块长度时终止传输。当 Rx FIFO 中的数据量大于或等于突发大小 (Burst Size) 时,rx_dma_req 信号被置为有效;当 Rx FIFO 不为空时,rx_dma_single 信号被置为有效。在当前事务中最后一个 AHB 传输(单次或突发)的数据阶段完成后,rx_dma_ack 信号被置为有效。当 GDMA 作为流控制器时,硬件不会对 rx_dma_last 信号进行采样,该信号将被忽略。
GDMA 作为 DMA 流控制器
具体来说,当数据传输不可预测时(例如 Rx 数据量未知),建议将 GDMA 设置为流控制器:
UART Rx 突发大小和 GDMA 突发事务大小均应设置为 1。GDMA 块传输大小应设置为大于预期数据量的值,或直接设置为 65535(最大值)。此外,应使能 Rx FIFO 空超时中断 (ERETI),以通知事务已暂停一段时间。
一旦 Rx FIFO 空超时中断 (ERETI) 触发后,硬件自动清除 RXDMA_EN,即使有新数据进入 Rx FIFO,也不会发出 DMA 请求。可以通过寄存器 UART_RX_BYTE_CNT 获取 DMA 从 Rx FIFO 读取的字节数。如果中断发生后有新数据到达,用户可以手动读取 Rx FIFO 中的剩余数据。用户还应禁用 DMA。
当 GDMA 作为 DMA 流控制器时(如下图所示),需要在数据块传输开始前设置期望的块长度,并在 Rx 接收长度等于该块长度时终止传输。当 Rx FIFO 中的数据量大于或等于突发大小 (Burst Size) 时,rx_dma_req 信号被置为有效;当 Rx FIFO 不为空时,rx_dma_single 信号被置为有效。在当前事务中最后一个 AHB 传输(单次或突发)的数据阶段完成后,rx_dma_ack 信号被置为有效。当 GDMA 作为流控制器时,硬件不会对 rx_dma_last 信号进行采样,该信号将被忽略。
GDMA 作为 DMA 流控制器
具体来说,当数据传输不可预测时(例如 Rx 数据量未知),建议将 GDMA 设置为流控制器:
UART Rx 突发大小和 GDMA 突发事务大小均应设置为 1。GDMA 块传输大小应设置为大于预期数据量的值,或直接设置为 65535(最大值)。此外,应使能 Rx FIFO 空超时中断 (ERETI),以通知事务已暂停一段时间。
一旦 Rx FIFO 空超时中断 (ERETI) 触发后,硬件自动清除 RXDMA_EN,即使有新数据进入 Rx FIFO,也不会发出 DMA 请求。可以通过寄存器 UART_RX_BYTE_CNT 获取 DMA 从 Rx FIFO 读取的字节数。如果中断发生后有新数据到达,用户可以手动读取 Rx FIFO 中的剩余数据。用户还应禁用 DMA。
UART 作为 DMA 流控制器
当 UART 作为 DMA 流控制器时(如下图所示),若 UART 已接收完所有数据,它会将 rx_dma_last 信号拉高,以终止块传输。传输结束的触发条件为:在接收到最后一个字符后,经过 UART_RX_PATH_CTRL 寄存器中配置的 UART_RX_BYTE_CNT 时间内,没有新的字符输入。
当 UART 作为 DMA 流控制器时(如下图所示),若 UART 已接收完所有数据,它会将 rx_dma_last 信号拉高,以终止块传输。传输结束的触发条件为:在接收到最后一个字符后,经过 UART_RX_PATH_CTRL 寄存器中配置的 UART_RX_BYTE_CNT 时间内,没有新的字符输入。
当 UART 作为 DMA 流控制器时(如下图所示),若 UART 已接收完所有数据,它会将 rx_dma_last 信号拉高,以终止块传输。传输结束的触发条件为:在接收到最后一个字符后,经过 UART_RX_PATH_CTRL 寄存器中配置的 UART_RX_BYTE_CNT 时间内,没有新的字符输入。
当 UART 作为 DMA 流控制器时(如下图所示),若 UART 已接收完所有数据,它会将 rx_dma_last 信号拉高,以终止块传输。传输结束的触发条件为:在接收到最后一个字符后,经过 UART_RX_PATH_CTRL 寄存器中配置的 UART_RX_BYTE_CNT 时间内,没有新的字符输入。
当 UART 作为 DMA 流控制器时(如下图所示),若 UART 已接收完所有数据,它会将 rx_dma_last 信号拉高,以终止块传输。传输结束的触发条件为:在接收到最后一个字符后,经过 UART_RX_PATH_CTRL 寄存器中配置的 UART_RX_BYTE_CNT 时间内,没有新的字符输入。
当 UART 作为 DMA 流控制器时(如下图所示),若 UART 已接收完所有数据,它会将 rx_dma_last 信号拉高,以终止块传输。传输结束的触发条件为:在接收到最后一个字符后,经过 UART_RX_PATH_CTRL 寄存器中配置的 UART_RX_BYTE_CNT 时间内,没有新的字符输入。
当 UART 作为 DMA 流控制器时(如下图所示),若 UART 已接收完所有数据,它会将 rx_dma_last 信号拉高,以终止块传输。传输结束的触发条件为:在接收到最后一个字符后,经过 UART_RX_PATH_CTRL 寄存器中配置的 UART_RX_BYTE_CNT 时间内,没有新的字符输入。
当 UART 作为 DMA 流控制器时(如下图所示),若 UART 已接收完所有数据,它会将 rx_dma_last 信号拉高,以终止块传输。传输结束的触发条件为:在接收到最后一个字符后,经过 UART_RXTO_THRS 寄存器中配置的 UART_R_RXTO_THRS 时间内,没有新的字符输入;或者通过 UART 接收的总数据量达到了 UART_RXDMA_MAX_LEN 配置的最大字节数限制。
在 rx_dma_req 拉高之前,UART 将计算待传输的数据量,并执行以下操作:
如果待传输的数据量小于 DMA Rx 突发大小,则会通过拉高 rx_dma_single 信号,在单次 DMA 事务中传输所有剩余数据。当只剩一个字节的数据需要传输时,将会拉高 rx_dma_last 信号,最后一个字节将通过 DMA 传输到目标内存。
传输过程中,可以通过 UART_RXDMA_REMAIN_LEN 寄存器检查剩余的可接收字节数。当 DMA 传输完成 (rx_dma_last=1) 或 rx_dma_en 被禁用时,该寄存器将被重置为 UART_RXDMA_MAX_LEN 的值。

UART 为 DMA 流控制器
下图展示了在总接收数据长度不是突发事务大小倍数时的 DMA 接口时序。T1 和 T2 为突发传输,T3 和 T4 为单次传输。其中 T2 是该块传输的最后一次突发传输。超时发生后,Rx FIFO 中仅剩两个条目(小于突发事务传输大小)。随后 UART 启动两次单次传输(T3 和 T4)来完成该数据块传输。rx_dma_last 信号伴随最后一个 rx_dma_req 信号一起发送给 GDMA。在这种情况下,超时后可能会触发多次单次传输。

DMA 接口时序图(块大小不是突发事务大小的倍数)
下图展示了在总接收数据长度是突发事务大小倍数时的 DMA 接口时序。此时,数据块传输实际上在 T2 的最后一次突发传输之后就已经完成了。但是,UART 无法立刻判断块传输已结束,直到超时条件发生。在 T3 阶段,UART 会启动一次伪单次传输 (Dummy Transfer) 以通知 GDMA,同时将 MISCR 寄存器中的 DUMMY_FLAG 置 1,供软件判断。伪数据可以通过 MISCR 寄存器中的 DUMMY_DATA 字段进行配置。

DMA 接口时序图(块大小是突发事务大小的倍数)
低功耗 Rx 模式
UART0、UART1、UART2_BT 和 LOGUART 的 Rx 路径时钟结构相似。下图展示了 UARTx Rx 的时钟结构(其中 x 取值范围为 0 到 2)。REG_CKSL_GRP0 寄存器中的 cksl_uart 信号决定了 UARTx Rx 路径的时钟。

在低功耗状态下:
支持 OSC 2MHz 时钟(由 OSC 4MHz 分频)作为 UART Rx 时钟以唤醒系统;
XTAL 40MHz 被直接门控 (gated)。如果使用 XTAL 40MHz 时钟作为 UART Rx 时钟,系统无法被唤醒。
备注
通过 UART 唤醒系统,需将 PMC_BIT_PST_SLEP_ERCK 设置为 1,以确保 sleep 期间 cke_uartx 为 1。
UART0、UART1、UART2、UART3_BT 和 LOGUART 的 Rx 路径时钟结构相似。下图展示了 UARTx Rx 的时钟结构(其中 x 取值范围为 0 到 3)。REG_CKSL_GRP0 寄存器中的 cksl_uart 信号决定 UARTx Rx 路径的时钟。
系统进入低功耗状态后,可以向 UART 发送数据,利用 UART 中断唤醒系统。
低功耗状态下,支持 XTAL 40MHz/OSC 2MHz 时钟作为 UART Rx 时钟,此时系统可以被唤醒。
如果选择 XTAL 40MHz/OSC 2MHz 作为时钟源,PMC_MASK_PST_SLEP_XMD 需要设置为 0x3 (normal)。
UART0、UART1、UART2、UART3_BT 和 LOGUART 的 Rx 路径时钟结构相似。下图展示了 UARTx Rx 的时钟结构(其中 x 取值范围为 0 到 3)。REG_CKSL_GRP0 寄存器中的 cksl_uart 信号决定 UARTx Rx 路径的时钟。
系统进入低功耗状态后,可以向 UART 发送数据,利用 UART 中断唤醒系统。
低功耗状态下,支持 XTAL 40MHz/OSC 2MHz 时钟作为 UART Rx 时钟,此时系统可以被唤醒。
如果选择 XTAL 40MHz/OSC 2MHz 作为时钟源,PMC_MASK_PST_SLEP_XMD 需要设置为 0x3 (normal)。
UART0、UART1、UART2、UART3_BT 和 LOGUART 的 Rx 路径时钟结构相似。下图展示了 UARTx Rx 的时钟结构(其中 x 取值范围为 0 到 3)。REG_CKSL_GRP0 寄存器中的 cksl_uart 信号决定 UARTx Rx 路径的时钟。
系统进入低功耗状态后,可以向 UART 发送数据,利用 UART 中断唤醒系统。
低功耗状态下,支持 XTAL 40MHz/OSC 2MHz 时钟作为 UART Rx 时钟,此时系统可以被唤醒。
如果选择 XTAL 40MHz/OSC 2MHz 作为时钟源,PMC_MASK_PST_SLEP_XMD 需要设置为 0x3 (normal)。
UART0、UART1、UART2、UART3_BT 和 LOGUART 的 Rx 路径时钟结构相似。下图展示了 UARTx Rx 的时钟结构(其中 x 取值范围为 0 到 3)。REG_CKSL_GRP0 寄存器中的 cksl_uart 信号决定 UARTx Rx 路径的时钟。
系统进入低功耗状态后,可以向 UART 发送数据,利用 UART 中断唤醒系统。
低功耗状态下,支持 XTAL 40MHz/OSC 2MHz 时钟作为 UART Rx 时钟,此时系统可以被唤醒。
如果选择 XTAL 40MHz/OSC 2MHz 作为时钟源,PMC_MASK_PST_SLEP_XMD 需要设置为 0x3 (normal)。
UART0、UART1、UART2 和 LOGUART 的 Rx 路径时钟结构相似。下图展示了 UARTx Rx 的时钟结构(其中 x 取值范围为 0 到 2)。REG_CKSL_GRP0 寄存器中的 cksl_uart 信号和 cksl_uart2m 信号共同决定 UARTx Rx 路径的时钟。UART3_BT 的 Rx 时钟始终为 XTAL 40MHz。
系统进入低功耗状态后,可以向 UART 发送数据,利用 UART 中断唤醒系统。
低功耗状态下,支持 XTAL 40MHz/OSC 2MHz 时钟作为 UART Rx 时钟,此时系统可以被唤醒。
如果选择 XTAL 40MHz 作为时钟源,PMC_MASK_PST_SLEP_XMD 需要设置为 0x3 (normal);
如果选择 OSC 2MHz 作为时钟源,需要设置 PMC_BIT_PST_SLEP_ERCK 为 1。
UART0、UART1、UART2、UART3_BT 和 LOGUART 的 Rx 路径时钟结构相似。下图展示了 UARTx Rx 的时钟结构(其中 x 取值范围为 0 到 3)。REG_CKSL_GRP1 寄存器中的 cksl_uart 信号决定 UARTx Rx 路径的时钟。

系统进入低功耗状态后,可以向 UART 发送数据,利用 UART 中断唤醒系统。
低功耗状态下,支持 XTAL 40MHz/OSC 2MHz 时钟作为 UART Rx 时钟,此时系统可以被唤醒。
如果选择 XTAL 40MHz 作为 UART Rx 时钟,需在 ameba_sleepcfg.c 中将 ps_config 中的 keep_osc4m_on 和 sleep_to_08V 设置为 TRUE,并将 xtal_mode_in_sleep 设置为合适的值(如 XTAL_LPS_With_40M);
如果选择 OSC 2MHz 作为 UART Rx 时钟,需在 ameba_sleepcfg.c 中将 ps_config 中的 keep_osc4m_on 设置为 TRUE。
UART0、UART1、UART2 和 LOGUART 的 Rx 路径时钟结构相似。下图展示了 UARTx Rx 的时钟结构(其中 x 取值范围为 0 到 2)。REG_CKSL_GRP1 寄存器中的 cksl_uart 信号决定 UARTx Rx 路径的时钟。
系统进入低功耗状态后,可以向 UART 发送数据,利用 UART 中断唤醒系统。
低功耗状态下,支持 XTAL 40MHz/OSC 2MHz 时钟作为 UART Rx 时钟,此时系统可以被唤醒。
如果选择 XTAL 40MHz 作为 UART Rx 时钟,需在
ameba_sleepcfg.c中将 ps_config 中的 keep_osc4m_on 和 sleep_to_08V 设置为 TRUE,并将 xtal_mode_in_sleep 设置为合适的值(如 XTAL_LPS_With_40M);如果选择 OSC 2MHz 作为 UART Rx 时钟,需在
ameba_sleepcfg.c中将 ps_config 中的 keep_osc4m_on 设置为 TRUE。
Rx 路径监控功能
UART Rx 路径支持分数波特率发生器,它可以检测并消除 Rx 波特率误差以及自身的频率漂移。分数波特率和波特率检测控制功能不能同时使用。
当使能检测控制功能时(通过配置寄存器 UART_MON_BAUD_CTRL[0]),软件首先根据默认波特率设置原始周期数。随后,Rx 电路会计算 N 个数据位持续时间对应的总周期数 M(其中 N 的最大值为 127),由此得出每个数据位持续时间的平均周期数 L = M/N。硬件将使用新计算出的值 L 替换每个位的原始周期数,通过这种动态校准机制,可以最大程度地消除来自对端设备的波特率误差以及自身的频率偏差。
备注
当使能 Rx 路径检测控制功能时,波特率不应大于当前 LP 时钟频率的 1/17。
UART Rx 去抖动
UART 支持 Rx 去抖动 (Debounce) 功能,用于过滤 Rx 信号中的毛刺。将 UART_RXDBCR 寄存器中的 DBNC_FEN 位置 1 即可使能该功能。Rx 去抖动的时钟源与 Rx 时钟源相同,支持配置为 XTAL 40MHz 或 OSC 2MHz。此外,可以通过配置 UART_RXDBCR 寄存器中的 DBNC_CYC 字段来设定去抖动周期,从而过滤不同宽度的毛刺信号。
将 DBNC_FEN 置 1 后,持续时间短于 DBNC_CYC 个去抖动时钟周期的毛刺将被自动过滤(如下图所示)。使能该功能后,Rx 信号将引入 (DBNC_CYC + 2) 个去抖动时钟周期的延迟。
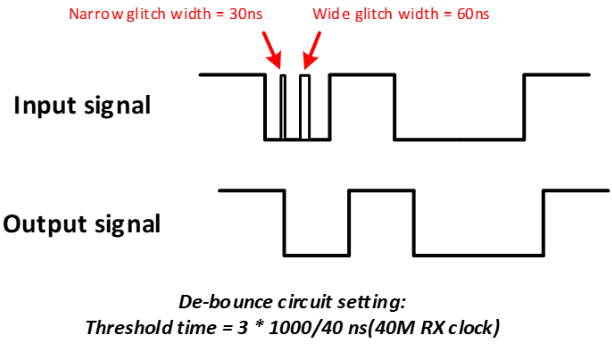
UART Rx 去抖动
UART CTS 去抖动
CTS 同样是 UART 的输入信号,与 Rx 信号一样容易受到线路噪声的干扰。UART 支持 CTS 去抖动 (Debounce) 功能,用于过滤 CTS 输入信号中的毛刺,其实现机制与 UART Rx 去抖动相同。
不支持。
不支持。
不支持。
不支持。
不支持。
不支持。
不支持。
不支持。
UARTx_BT 作为普通 UART 使用
UART 支持通过配置,内部连接至蓝牙(BT)模块进行通信;同时,也可将其配置为普通 UART 接口,与外部设备进行通信。
备注
该功能 随芯片型号而异,并非所有型号均支持 。
标准 UART 模式与蓝牙(BT)功能 互斥 ,仅在不使用蓝牙功能时,方可将相关控制器配置为标准 UART 模式。
UART2_BT 默认被用作内部 BT UART。
如果需要将其作为普通 UART 使用,请参考下文描述,配置相关的寄存器。
名称:REG_LSYS_BT_CTRL0
大小:32 位
基地址:
0x41008000地址偏移:
0x280读/写访问:读/写
Bit |
Name |
Access |
Reset |
Description |
|---|---|---|---|---|
19 |
BT_USE_EXT_UART |
R/W |
0x0 |
|
UART3_BT 默认用于内部 BT UART。
如果需要将其作为普通 UART 使用,请参考下文描述,配置相关的寄存器。
名称:REG_LSYS_BT_CTRL0
大小:32 位
基地址:
0x4100C000地址偏移:
0x280读/写访问:读/写
Bit |
Name |
Access |
Reset |
Description |
|---|---|---|---|---|
19 |
BT_USE_EXT_UART |
R/W |
0x0 |
|
UART3_BT 默认用于内部 BT UART。
如果需要将其作为普通 UART 使用,请参考下文描述,配置相关的寄存器。
名称:REG_LSYS_BT_CTRL0
大小:32 位
基地址:
0x4100C000地址偏移:
0x280读/写访问:读/写
Bit |
Name |
Access |
Reset |
Description |
|---|---|---|---|---|
19 |
BT_USE_EXT_UART |
R/W |
0x0 |
|
UART3_BT 默认用于内部 BT UART。
如果需要将其作为普通 UART 使用,请参考下文描述,配置相关的寄存器。
名称:REG_LSYS_BT_CTRL0
大小:32 位
基地址:
0x4100C000地址偏移:
0x280读/写访问:读/写
Bit |
Name |
Access |
Reset |
Description |
|---|---|---|---|---|
19 |
BT_USE_EXT_UART |
R/W |
0x0 |
|
UART3_BT 默认用于内部 BT UART。
如果需要将其作为普通 UART 使用,请参考下文描述,配置相关的寄存器。
名称:REG_LSYS_BT_CTRL0
大小:32 位
基地址:
0x4100C000地址偏移:
0x280读/写访问:读/写
Bit |
Name |
Access |
Reset |
Description |
|---|---|---|---|---|
19 |
BT_USE_EXT_UART |
R/W |
0x0 |
|
不支持 UARTx_BT。
UART3_BT 默认用于内部 BT UART。
如果需要将其作为普通 UART 使用,请参考下文描述,配置相关的寄存器。
名称:REG_LSYS_BT_CTRL0
大小:32 位
基地址:
0x4080A000地址偏移:
0x2B8读/写访问:读/写
Bit |
Name |
Access |
Reset |
Description |
|---|---|---|---|---|
19 |
BT_USE_EXT_UART |
R/W |
0x0 |
|
不支持 UARTx_BT。